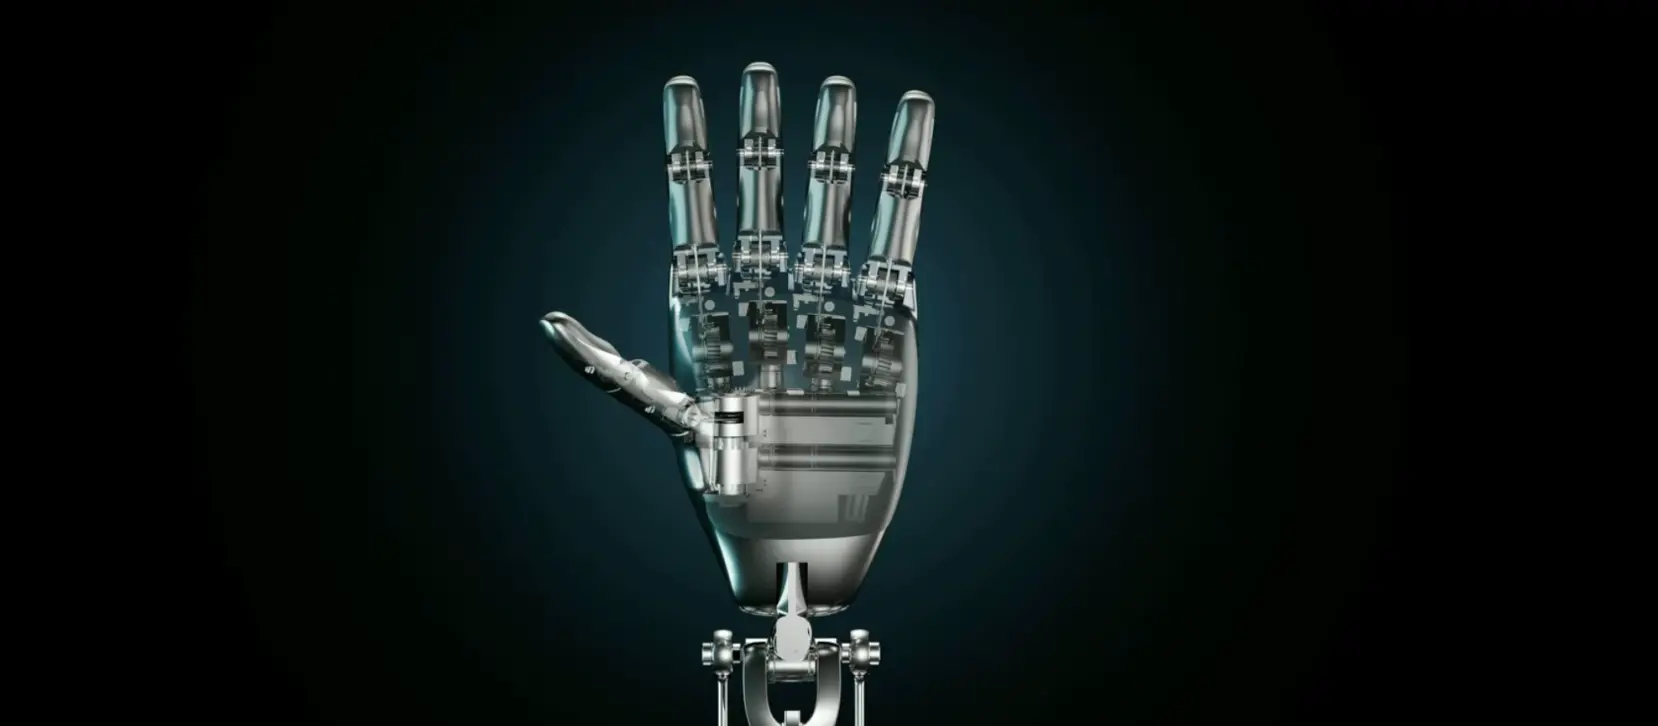
近日,国内具身感知企业帕西尼宣布完成B++轮融资,这是其单月内落地的第二笔大额融资。加上3月的B轮和8月的战略轮,公司半年累计融资超40亿元,已超过2026年同期全球其他触觉传感器企业公开融资额的总和。
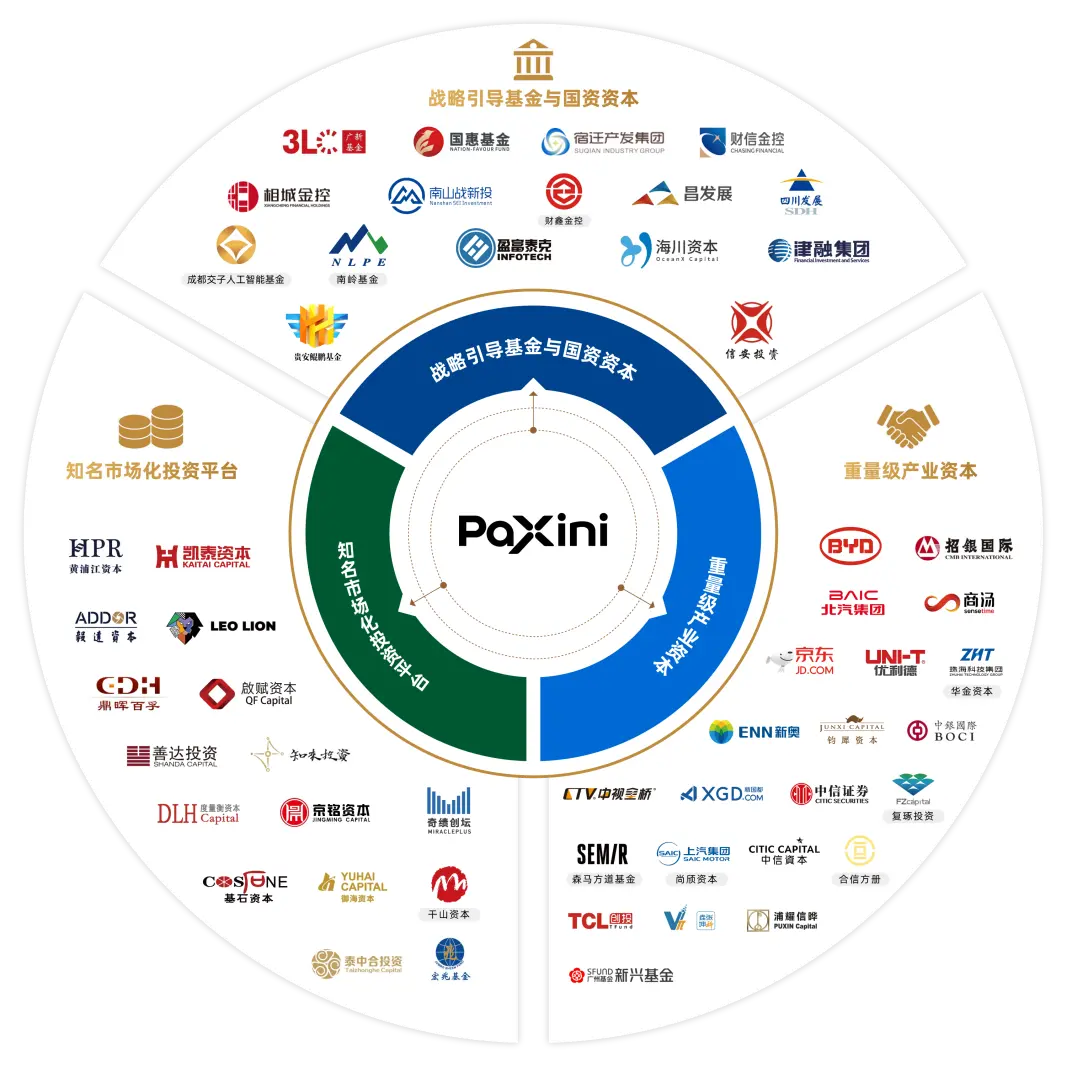
本轮的投资方涵盖世界500强产业基金、社保平台与地方国资,此前三星和比亚迪两家产业巨头也先后入股,足以看出国外内资本对帕西尼的看好。
要知道,即便放眼整个硬科技圈,能在单月拿下两轮亿元级融资的企业并不多见。
在人形机器人加速大规模放量的背景下,以帕西尼为首的具身物理感知企业,将成为人形机器人突破商业化的重要一环。
感知层的重要性
具身智能的架构通常分为感知、决策与执行三个部分。如果把机器人比作生命体,大模型是大脑,关节是肢体,感知层则是它的视觉与触觉神经系统。
通常来说,AI大模型解决了机器人怎么想的问题,但光有大脑还不够,机器人想要真正融入真实世界,还要学会与物理世界完成交互。
我们普通人使用的AI,处理的大部分是文字、图片或者复杂一点的音乐、视频等等,而人形机器人需要的物理AI则要实时应对各类物理数据,包括物体的位置、形态、硬度等等,每一项都依赖高精度传感器。因此,感知层也被视为物理AI与普通AI的分水岭,也是具身智能行业公认的短板。
以视觉为例,机器人理解三维世界的第一途径是3D视觉,常规的2D视觉只能输出平面图像,无法获取深度和空间姿态,难以支撑三维作业。目前在解决人形机器人视觉方面,行业内已经有不少成熟方案,包括结构光方案、ToF方案、双目立体视觉方案等等。
但看得见只是第一步,人形机器人在触觉交互上才是真正的难点。
人类在抓取物品时,可以适配不同材质与重量、从而自主调节握持力度,人形机器人要实现同样的柔性作业,只能靠传感器进行处理。目前解决人形机器人触觉的主流硬件是六维力传感器。它同步检测三个轴向的线性力与对应的旋转力矩,常部署于腕关节与灵巧手根部,为精细装配等场景提供实时力反馈,让机器人摆脱固定程序的刚性作业。
至于帕西尼主推的触觉感知芯片,它打破了行业内触觉传感器局限于指尖、受制于精度的瓶颈,其触觉传感器可以定制为任意形态、任意尺寸,首次实现触觉感知在机器人全身全域的无盲区覆盖。
另外,关于人形机器人触觉传感器的研究,也正从硬件走向算法,近期多个团队推出以触觉信号为原生模态的VTLA类模型,将其接入大模型与世界模型框架。过去,仅有视觉和语言的模型只能完成粗放、无接触的简单操作,而在加入触觉的数据后,人形机器人就能做出更多的交互。
资本涌入
回到融资方面,资本加速向具身感知集中,主要还是因为人形机器人在2025 年突破跨过量产门槛后,大模型能力不足、加之物理AI的欠缺,导致人形机器人普及仍存在门槛。
如果人形机器人跨不过“物理”这个门槛,那再漂亮的参数,也只能让人形机器人停留在展示阶段,前几个月互联网上爆火的机器人运动会就是最好的案例。
当然,物理AI的落后是一个长期问题。当前产业硬件迭代加速、标准体系滞后,数据格式与坐标系尚未统一,数据孤岛推高整机厂和模型企业的研发成本,这也是物理AI发展迟于预期的关键原因。当然,高精度触觉传感器始终是人形机器人的核心高成本零部件,好消息是随着国产相关硬件产能释放与规模量产推进,未来成本有望稳步下行,为家用与服务机器人普及提供支撑。
另外,海内外科技巨头们也在集体看向这个赛道,三星同时押注Figure AI、Physical Intelligence与帕西尼,为物理AI补齐本体、大脑、感知,这就是最好的例子。
换句话说,物理AI的产业化竞争,本质是底层感知基础设施的竞争,谁先把人类的手感变成可采集、可复用、可量产的物理数据,谁就握住了下一轮人形机器人增长的门票。